Tampilkan postingan dengan label Tutorial Hardware. Tampilkan semua postingan

Rabu, 02 Maret 2011

Trafic Light : by Too PayZ I

.
Sekarang akan saya bahas sedikit tentang Hardware yang telah saya buat untuk perancangan Traffic Light.
Awalnya dirancang untuk Traffic Light di lokasi KaliBanteng Semarang dengan 6 persimpangan dan 9 buah Traffic Light tetapi akhirnya kurancang untuk hampir semua jenis persimpangan, bisa pertigaan, perempatan, perlimaan, dst. Dan banyak Traffic Light nya pun tidak terbatas (Saat buat program ini saya batasi 15 Traffic Light).

Berikut gambar Persimpangan Kali Banteng Semarang,
Kali Banteng yang akan dibangun FlyOver (kiri). Sumber gambar.
Persimpangan Kali Banteng saat ini (kanan) By GoogleMap


Perancangan Hardware


Perangkat :
  • Power Supply 5Vdc dan 3,3 Vdc (untuk Wireless).
  • MCU AVR8535
  • Modul WireLess FSK 433MHZ
  • Driver ULN2803 dan 26 buah LED (Lampu Traffic Light)
  • Driver ULN2803 dan Motor Stepper Unipolar 5Vdc.
  • Kamera WebCam USB
  • TTL to USB Interface.
  • Komputer / Laptop.
Pada perancangan di atas harusnya led yg digunakan sebanyak 9 x 3 = 27 buah tetapi terpaksa 26 buah LED karena kehabisan Pin mikrokontroller. Hal ini karena awalnya saya kira hanya terdapat 8 buah Traffic Light dan setelah melihat lokasi ternyata ada 9 buah.

WireLess yang digunakan adalah tipe FSK 433MHz, dan semua jenis wireless bisa digunakan yang penting protokol komunikasi datanya yang harus diketahui.

Penjelasan Perancangan
Perangkat yang dibuat adalah monitoring dan pengendalian Traffic Light secara wireLess. Oleh sebab itu perangkat ini dapat dijalankan secara Manual, Otomatis, maupun SemiOtomatis. Traffic Light ini dimonitor melalui WebCam dan dikontrol secara Software yang mudah digunakan (tinggal Klik-Klik saja) sehingga hampir siapapun bisa menggunakannya / dalam hal ini adalah Polisi Lalu Lintas.

Polisi lalu lintas cukup datang ke pos Polisi, membuka Laptop, memasang modul WireLess, Jalankan Software, lalu Klik-klik sambil ngopi atau ngerokok atau telpon-telponan.
Sehingga kelebihannya yaitu cukup membutuhkan 1 orang Polisi untuk mengendalikan jalannya seluruh persimpangan yang hanya dilakukan dalam pos Polisi saja.
Bahkan dengan Mode Manual, Polisi dapat membuat jalur tertentu Hijau dan jalur lainnya Merah misalnya ketika Presiden, Walikota, atau Gubernur sedang lewat.

Pengembangan selanjutnya tentu saja Integrated Smart Traffic Light (asal kasih nama aja) yaitu pengendalian seluruh Traffic Light atau Lalu lintas suatu daerah / kota yang dilakukan didalam suatu gedung khusus (seperti Amrik sono).

Penjelasan Hardware
Beberapa perangkat yang digunakan :
  • MCU AVR sebagai otaknya yang akan mengendalikan nyala lampu LED pada suatu jalan, arah dan banyak putaran motor stepper, serta komunikasi wireless dengan komputer.
  • Modul Wireless FSk433 MHz sebagai media komunikasi antara Master (komputer) dengan Slave (Hardware).
  • WebCam sebagai kamera pemantau kepadatan kendaraan di suatu jalan.
  • Motor Stepper Unipolar sebagai pengatur arah pandangan WebCam untuk monitoring sehingga menghemat penggunaan WebCam.
  • TTL to USB interface untuk menghubungkan wireless tipe komunikasi UART TTL ke komputer / laptop menggunakan port USB.
  • Komputer sebagai Master yang menjalankan software komputer untuk monitoring atau pengaturan mode Otomatis, Manual, SemiOtomatis.
Pembahasan Software lanjut ke post :
Trafic Light : by Too PayZ II

Semoga membantu ...^^v...

Selasa, 01 Maret 2011

Trafic Light : Introduction

.
Lagi pengen bahas tentang Traffic Light atau Lampu Lalu Lintas. Mudah-mudahan menarik dan membantu buat yang membutuhkan.
(Khususnya kota Jakarta Nih... Wokwokwokwokwokwo...)

Saya belum ahlinya dibidang ini dan juga tidak pernah melakukan penelitian atau apapun yang berkaitan dengan Traffic Light. Perangkat atau membuat alat Traffic Light juga baru saya kerjakan sekitar kurang dari 1 bulan yg lalu. Jadi mohon koreksinya jika berkenan.

Traffic Light tampak seperti aplikasi yang sederhana dan terkesan mudah tetapi memegang peranan yang penting khususnya di kota-kota besar atau di lokasi tertentu yang selalu mengalami masalah lalu lintas. Jika programmer Traffic Light-nya memperhitungkan berbagai aspek dengan teliti dan tidak terburu-buru maka akan sangat memperlancar lalu lintas.

Beberapa aspek yang diperhitungkan pada perencanaan programmer Traffic Light antara lain :
  • Banyak persimpangan. Semakin banyak persimpangannya maka semakin kompleks pula perhitungannya atau pengaturan waktu Traffic Light.
  • Jenis kendaraan yang melalui jalan-jalan tersebut. Kendaraan besar seperti truk, bis, Container, dan sejenisnya memiliki respon yang lebih lambat dibandingkan dengan sepeda motor atau mobil.
  • Kepadatan kendaraan. Semakin padat kendaraan pada suatu jalan maka semakin lama pula pewaktuan jalan tersebut (bersifat relatif).
  • Waktu / Jam-jam kepadatan jalan. Jam-jam padat seperti jam kerja atau jam pulang sekolah harus memiliki pewaktuan yang agak panjang untuk pengaturan Traffic Light dan ketika jalan agak renggang atau kurang padat program pewaktuan mungkin lebih pendek, bahkan jika benar-benar sepi seperti ketika tengah malam Traffic Light diprogram untuk menyala lampu kuning saja.

Kontroller Lampu Lalu Lintas
Sudah cukup banyak perangkat kontroller Traffic Light seperti menggunakan PLC, Mikrokontroller, bahkan FPGA dan paling umum adalah menggunakan PLC karena PLC menggunakan input maupun output tegangan mencapai 220Vac sehingga dapat mengendalikan Lampu Lalu Lintas secara langsung. Selain itu beberapa programmer menganggap memprogram PLC lebih mudah, cukup membawa laptop dan kabel programmer PLC lalu program.

Link :
Traffic Light dengan FPGA.
Traffic Light dengan PLC.
Traffic Light dengan Mikrokontroller.

Nah tapi menurut saya tetap yang paling mudah adalah menggunakan Mikrokontroller. Karena hampir semua perancangan dan perencanaan sistem tergantung saya. Tidak harus mengikuti protokol atau sistem perangkat yang sudah jadi (katanya si "dibeli tinggal pakai" tapi tetep aja harus dipelajari lagi).

Logika Sederhana Perempatan
Sumber Gambar :
http://inherent.uajy.ac.id/k1/2008/inf/vrml/SimTrafficLight.html

Perempatan salah satu pengaturan Traffic Light yang gampang-gampang Susah... Karena untuk perempatan perbedaan pengaturan tergantung kepadatan kendaraan.

Jika padat biasa / sepi pengaturan menggunakan 2 jalur Hijau dan 2 jalur Merah.
Jika Padat maka pengaturan 1 jalur Hijau dan 3 jalur Merah.
Jika Padat sekali maka..... Pusing juga..
Pengaturan 1 Hijau (Lama) dan 3 Merah atau
2 Hijau dan 2 Merah tetapi Hijaunya ada 2 yaitu Hijau Lurus saja dan Hijau belok Kanan Saja (Gambar ilustrasi dibawah).

Garis Kuning adalah Gambar Hijau Lurus Saja yaitu lampu hijau yang menyala berupa tanda panah lurus sehingga kendaraan hanya berjalan lurus (Kanan berhenti).
Garis Ungu adalah Gambar Hijau Belok Kanan Saja yaitu Lampu Hijau yang menyala berupa tanda panah Kanan sehingga kendaraan hanya belok kanan (Lurus berhenti).
Belok kiri jalan terus.

Pada mode ini yang paling sulit dan dibutuhkan penelitian untuk mempelajari karakter perempatan daerah tersebut.

Sekarang saya akan mencoba merancang sistem pengaturan Lampu Lalu lintas yang mempermudah berbagai aspek, termasuk pengembangan kedepannya yang fleksibel.

Di Post selanjutnya ya..

Semoga membantu ...^^v...

Jumat, 26 Februari 2010

Sensor Suhu Termocouple

.
Suatu saat ada yang minta tolong untuk diprogramkan (dan sedikit hardware) untuk Perangkat Pembakar Sampah menggunakan metode Kontrol Fuzzy dan Kontrol PI karena memang 1 alat ini dikerjakan oleh 2 orang dengan metode yang berbeda (biar boleh dijadikan TA).

Sedikit kesulitan pada coding adalah "Bagaimana menggabungkan 2 buah metode dalam satu program" sehingga si pengguna dapat memilih metode FUZZY atau metode Kontrol PI cukup dengan menekan tombol berdasarkan menu yang ditampilkan di layar LCD 16x2 dan tidak perlu mendownload program ke dalam MCU lagi.

Metode Fuzzy dengan 5 kelas derajat keanggotaan dan 25 buah Rule di tambah dengan metode kontrol PI menggunakan Mikrokontroller ATmega8535 menghabiskan total memori hingga 85%.

Kali ini tidak saya bahas lengkap tetapi fokus ke karakteristik driver + sensor termocouple.
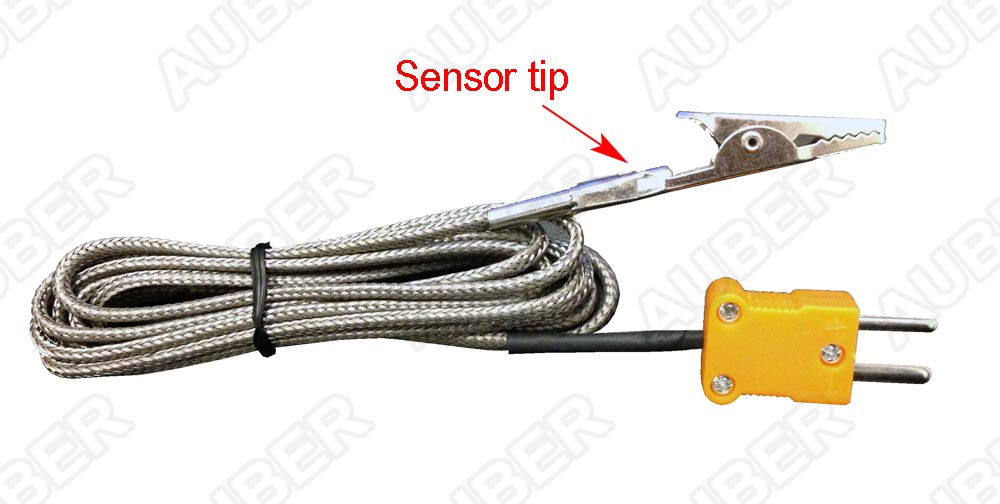
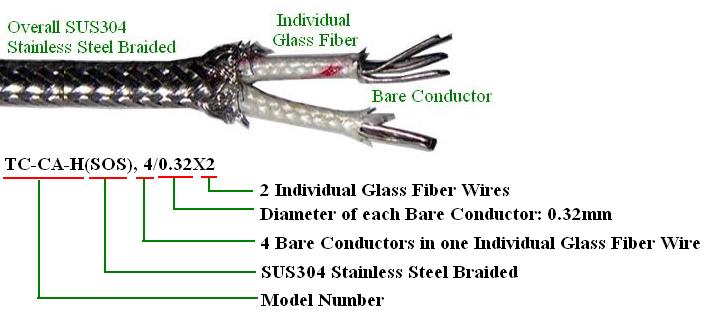
Harga sensornya relatif murah yaitu Rp 20.000,- dan berikut gambar sensor Termocouple yang digunakan :


Catatan PayZ :
Driver sensor termocouple menggunakan IC AD595 buatan Analog Device. Ketika sedang uji coba driver + sensor termocouple, agar suhu cepat mencapai 100° hingga 150° Celcius saya menggunakan Solder.
Sudah cukup lama solder menempel pada sensor termocouple tetapi suhu yang baru di capai maksimum 80° C dan kemudian suhu turun kembali hingga 65° C.

Aneh..aneh... kenapa bisa begitu.
Awalnya kupikir sensor termocouplenya rusak karena si perancang hardware dulunya memotong dan mengupas kabelnya sehingga tidak diketahui terminal biru dan terminal merah selain itu kondisi kabel termocouple yang sudah tertekuk-tekuk yang menurutku bisa memungkinkan kabel didalamnya putus (patah).

Mengurangi kesalahan, terminal termocouple yang terhubung pada IC AD595 saya bolak balik tetapi datanya tetap error. Kemudian di cek menggunakan multimeter antar terminal tetapi tetap terhubung yang artinya kabel tidak putus.

Akhirnya biar tidak pusing, diputuskan beli sensor baru (toh murah n skalian buat jaga-jaga).
Saya tambah bingung, datanya memang lebih baik dari sebelumnya tetapi suhunya tidak lebih dari 90° padahal Solder sudah sangat panas.

Oiya saya ingat, biasanya jika sedang menyolder komponen LED, entah mengapa LED-nya bisa menyala sendiri meskipun redup padahal supply-nya tidak terhubung. Berarti LED tersebut memperoleh tegangan dan arus dari Solder tersebut.
Dari sinilah berarti IC AD595 memperoleh tegangan dan arus dari Solder sehingga mengacaukan pembacaan sensor termocouple.

Kemudian saya coba lagi menggunakan lilin yang lumayan besar agar apinya besar) dan...
Wallaa......
Suhu mencapai 110° C dan naikknya bertahap serta tidak mengalami penurunan kembali...

Problem Solved.... (",)v

Minggu, 21 Februari 2010

Servo : Introduction Motor Servo

.

Banyak pengertian motor servo dan kalo bingung tinggal tanya om google atu mbak wiki. Pada umumnya Motor servo adalah motor DC yang memiliki feed back loop yaitu perangkat (motor DC) otomatis yang menggunakan umpan balik sensor untuk memperbaiki mekanisme posisi-nya. Sensor umpan balik yang digunakan pada motor servo umumnya berupa potensiometer.

Suatu saat saya ditanya
T: "Mas, di TA saya pada sistem ini, motor servo itu close loop atau open loop..?"
J : "Kalo dari sistem / plan alatmu berarti open loop (tidak ada umpan balik) tapi kalau dilihat dari hanya motor servonya saja berarti close loop."
T: "Lho gimana maksudnya tuh..?"
J: "Motor servo kan ada sensor potensiometernya sebagai umpan balik pengaturan posisi sudut motor servonya, makanya kalo dilihat dari segi motor servo berarti close loop."
J: "Tapi motor servo posisinya tepat 50°, 90°, atau 180° sistemmu kan tidak tahu, karena tahunya hanya memberikan sinyal kontrol tanpa perlu tahu sudutnya sudah benar atau tidak dan jika servonya rusak dan sudutnya terjadi error sistemmu tidak tahu dan dianggap tidak ada error makanya dilihat dari alat (sistem)-mu open loop."

Gambar disamping adalah diagram blok pada motor servo.

Beberapa link tentang motor servo :
www.brookshiresoftware.com
www.pc-control.co.uk


Intro Kontrol Motor Servo


Pengendalian motor servo menggunakan pewaktuan atau frekuensi.
Jika anda googling akan tampak seperti diatas yaitu banyaknya literatur yang memiliki diagram pewaktuan motor servo yang berbeda-beda. Padahal setiap tipe motor servo yang berbeda memiliki keakurasian dan pewaktuan yang berbeda.
Oleh sebab itu pengendalian motor servo yang akan saya utarakan adalah pengendalian motor servo dengan pewaktuan anda sendiri yaitu anda yang mendefinisikan waktunya.
Penyebutan sudut motor servo juga berbeda-beda tergantung sistem yang akan dikendalikan. Ada yang menyebut 0° - 180° ada juga yang menyebut -90°, 0°, +90° derajat.

Mengendalikan motor servo ada 3 cara (yang kutemukan) :
  1. Menggunakan delay atau tundaan.
  2. Menggunakan Timer / Counter.
  3. Menggunakan PWM.
Tetapi akan saya bahas hanya menggunakan delay / tundaan saja pada post selanjutnya.

Sabtu, 30 Januari 2010

AVR : Pin RESET AVR

.
Setiap mikrokontroller memiliki pin reset, mikrokontroller MCS51 maupun AVR juga memiliki pin reset. Jika pada MCS51 pin reset aktif HIGH, maka pada AVR pin reset aktif LOW. Saya akan mencoba membahas pin reset pada AVR, karena setelah membaca tentang "Hardware Design Consideration", ternyata pin reset pun harus dirancang sebaik mungkin.

Pin RESET pada AVR aktif low yang maksudnya reset mikrokontroller akan terjadi jika pin RESET diberi logika 0. RESET memiliki 2 fungsi atau tujuan antara lain :
  1. Membuat semua pin dalam kondisi tri-state (High Impedance) kecuali pin XTAL, menginisialisasi register I/O, dan meng-set counter program kembali ke NOL.
  2. Memasuki mode program (beberapa IC lain juga menggunakan pin PEN untuk memasuki mode program). Selain itu memungkinkan untuk menggunakan mode memprogram chip paralel/tegangan tinggi dengan memberikan pin RESET tegangan 11,5 Vdc - 12 Vdc (lihat datasheet chip).
Pin Reset AVR memiliki resistor pull-up internal agar mikro tidak reset sendiri tetapi resistor pull-up internal ini tidak cukup jika lingkungan memiliki ganguan-ganguan dan mikro dapat reset yang terjadi secara sporadis. Resistor pull-up eksternal dapat digunakan untuk menjaga agar pin RESET tidak berlogika 0 secara tidak disengaja. Besarnya nilai resistor ini secara teori bisa bernilai berapa saja tetapi untuk aplikasinya gunakan nilai resistor yang tepat agar pin RESET dapat diubah logikanya menjadi LOW sehingga dapat diprogram. Nilai pada umumnya dan yang direkomendasikan adalah 10Kohm dan untuk keperluan debugWIRE tidak boleh lebih kecil dari 10Kohm.

Untuk melindungi pin RESET dari noise, kapasitor dapat ditambahkan yang terhubung dengan pin Reset dan Ground. Kapasitor tidak begitu dianjurkan penggunaannya karena AVR telah memiliki low-pass filter internal untuk mengurangi efek bounching pada pin Reset, tetapi penggunaan kapasitor eksternal lebih kepada proteksi tambahan pada pin reset.
Penggunaan kapasitor eksternal tidak diperbolehkan apabila menggunakan debugWIRE.

Beberapa mikrokontroller dapat ditambahkan eksternal rangkaian Brown-out (drop tegangan / penurunan tegangan) tetapi AVR memiliki rangkaian Brown-out internal sehingga lebih aman dan merupakan solusi sederhana untuk mengontrol kondisi pin RESET.

Jika tidak menggunakan mode memprogram tegangan tinggi, disarankan dioda pelindung ESD (Electrostatic Discharge) antara pin RESET dengan VCC karena tidak terdapat pelindung internal untuk mode memprogram tegangan tinggi. Dioda Zener dapat digunakan untuk membatasi tegangan pada pin Reset terhadap Ground. Dioda Zener ini sangat disarankan apabila mikrokontroller digunakan pada lingkungan yang memiliki noise tinggi.

Komponen-komponen ini (Resistor pull-up eksternal, kapasitor eksternal, dan Dioda Zener) letakkan sedekat mungkin dengan pin Reset Mikrokontroller AVR.

Semoga bermanfaat ;).

AVR : Clock dgn Crystal dan Resonator Keramik

.
Mikrokontroller bisa menggunakan sumber clock yang berbeda baik internal clock (beberapa mikrokontroller) maupun eksternal clock. Ada beberapa pilihan sumber clock eksternal yang dapat menjadi pilihan antara lain : Sumber Clock lain (IC 555, dll), RC Oscillator, Crystal dan Resonator Keramik. Penggunaan Crystal maupun Resonator Keramik untuk beberapa perancangan hardware menyebabkan masalah. Oleh sebab itu saya mencoba membahas penggunaan Crystal dan Resonator keramik sebagai sumber clock.

Pada AVR sumber clock dipilih dengan mengatur fuses-nya. Kebanyakan programmer ISP maupun paralel dapat memprogram fuse ini untuk mengatur sumber clock. Program fuse tidak terhapus apabila memori program AVR dihapus oleh sebab itu fuse diprogram jika hanya konfigurasi fuse harus diprogram. Memprogram fuse setiap saat memori program dihapus dan diprogram kembali tidak begitu penting atau memprogram fuse cukup 1 kali saja.

Tidak semua mikrokontroller AVR mampu berjalan untuk berbagai sumber clock eksternal oleh sebab itu selalu baca datasheet dengan seksama karena penggunaan sumber clock yang berbeda dengan kemampuan dan spesifikasi mikrokontroller menyebabkan mikro tersebut tidak berfungsi. Dan juga konfigurasi fuse tidak di clear (diubah logikanya dari 1 menjadi 0) ketika memori program dihapus (mikrokontroller diprogram), hal ini bisa menjadi masalah jika konfigurasi fuse salah.

Crystal dan Resonator Keramik
Tipe tipikal Crystal yang digunakan untuk AVR adalah Crystal AT-cut parallel resonant. Resonantor keramik mirip dengan AT-cut parallel resonator tetapi lebih murah dan kualitas rendah versi Crystal. Resonator keramik memiliki Q-Value yang rendah yang memiliki kekurangan dan kelebihan.
Resonator keramik memiliki Q-value yang rendah sehingga dapat diatur ke frekuensi yang dikehendaki, tetapi sensitif terhadap perubahan suhu dan perubahan beban yang dapat menyebabkan perubahan frekuensi yang tidak dikehendaki. Kelebihan resonator keramik yaitu memiliki waktu start-up yang lebih cepat dibanding Crystal.
Untuk Crystal, noise dapat dikurangi dengan menghubungkan body crystal ke ground digital sistem.

Parallel Resonator membutuhkan tambahan komponen reaktif seperti kapasitor.
Ada 2 rangkaian dasar parallel resonator seperti gambar disamping. Gambar A jika sumber clock yang digunakan lebih dari 400kHz sedangkan gambar B jika sumber clock digunakan untuk low frekuensi (32,768 kHz) seperti pada RTC (Real Time Clock). Pada low frekuensi umumnya telah terdapat kapasitor internal sehingga tidak perlu kapasitor eksternal dan hanya dibutuhkan sumber clock saja.

Jika lebih dari 400kHz kapasitor eksternal dengan nilai yang tepat harus dipasangkan agar parallel resonator bekerja dengan stabil. Apabila nilai kapasitor terlalu besar maka oscillator akan mengalami masalah saat akan mulai berosilasi.

Jika menggunakan konfigurasi "ext. crystal oscillator", Crystal dengan nilai lebih dari 400kHz dapat digunakan dan nilai kapasitor yang dianjurkan antara 22pF - 33pF.
Jika menggunakan konfigurasi "ext. low frequency crystal", yang menggunakan Crystal 32,768 kHz maka internal kapasitor pada XTAL1 dan XTAL2 dapat diaktfikan dengan memprogram fuse CKOPT. Kapasitor internal biasanya bernilai 20pF tetapi dapat bervariasi.

Frekuensi resonator tergantung pada nilai kapasitor yang digunakan, frekuensi akan bertambah jika nilai kapasitifnya berkurang sebaliknya frekuensi akan berkurang jika nilai kapasitifnya bertambah. Kristal memiliki Q-faktor yang lebih tinggi daripada resonator keramik sehingga memiliki frekuensi yang lebih stabil terhadap perubahan nilai kapasitif. Kristal 32,768 memiliki Q-factor yang tinggi dan frekuensi yang sangat stabil dan sangat tepat sehingga digunakan sering untuk fungsi pewaktuan.

Oscillator bisa terpengaruh secara crusial terhadap lingkungan yang terdapat noise. Jika noise tersebut kuat maka oscillator akan "lock up" dan berhenti berosilasi. Untuk membuat oscillator tidak begitu sensitif terhadap noise dapat dengan menambah nilai salah satu kapasitor pada XTAL1. Hal ini tidak berpengaruh pada total nilai beban kapasitif tetapi dapat mempengaruhi frekuensi resonansi dan mengubah nilai duty cycle menjadi tidak seimbang. Nilai kapasitor yang berbeda (unbalanced) tidak digunakan apabila menggunakan kecepatan AVR mendekati batas kecepatan maksimumnya.

Beberapa kesimpulan :
  • Mikrokontroller AVR bisa menggunakan clock internal (datasheet) ataupun clock eksternal.
  • Crystal lebih baik dan lebih stabil dibanding Resonator Keramik.
  • Gunakan kapasitor dan nilai yang tepat yaitu 22pF-33pF jika frekuensi >=400kHz.
  • Kapasitor oscillator harus bernilai sama antar Xtal1 dan Xtal2
  • Oscillator dan komponen kapasitif tidak boleh jeuh dari pin Mikrokontroller.
  • Body Crystal harus di groundkan untuk kestabilan sistem terhadap noise.

Jumat, 29 Januari 2010

RFM12BP : Interface dgn AVR

.
Silahkan baca + download :
  1. Data Sheet RFM12BP.
  2. Blog membahas RFM12B.
  3. Tutorial memprogram RFM12B (bisa juga RFM12BP).
  4. Coding RFM12B dalam Bascom.
  5. Aplikasi konfigurasi RFM12B.
Berdasarkan datasheet RFM12B/BP, tegangan supply yang dibutuhkan antara 2,2Vdc - 3,8Vdc dan untuk RFM12BP dibutuhkan tegangan ekstra 12Vdc untuk supply amplifier 500mW. Oleh sebab itu tegangan pada setiap pin RFM12B/BP tidak lebih dari 4Vdc (lebih lengkap baca datasheet hal 3).

Mikrokontroller dengan level tegangan TTL setiap pin bernilai 0Vdc - 5Vdc, sehingga dibutuhkan pengadaptasi tegangan agar Mikrokontroller dan RFM12B/BP dapat berkomunikasi. Beberapa literatur mengatakan bahwa RFM12B/BP memiliki toleransi dan dapat berkomunikasi dengan mikrokontroller secara langsung meskipun level tegangannya berbeda, silahkan anda coba ;) .
Atau anda bisa menggunakan mikrokontroller Low Power seperti ATmega8L jika ingin dihubungkan secara langsung.

Dari blog : http://blog.strobotics.com ada 3 konfigurasi dasar yang bisa digunakan untuk mengakses RFM12B/BP antara lain :
  • Konfigurasi minimal.
  • Non-Interrupt Based FIFO Usage.
  • Speed Optimised FIFO Usage.
Diantara ketiga konfigurasi tersebut saya menggunakan konfigurasi minimal seperti gambar disamping.
Hanya membutuhkan 4 buah jalur komunikasi, sangat sederhana dan mudah.

Sedikit berbeda dengan gambar, setiap pin RFM12B/BP dengan MCU tidak terhubung secara langsung tetapi setiap jalur terdapat resistor 4K7 ohm sebagai penurun tegangan dari 5 Vdc menjadi kira-kira 3,3Vdc (silahkan ukur dengan Voltmeter) agar RFM12B/BP aman (karena berdasarkan datasheet hal 3, maksimal Vin = 4,5 Vdc).

Penjelasan beberapa pin-pin RFM12B/BP berdasarkan link ini :
  • VDD (required) - Sumber tegangan RFM12B/BP antara 2,2Vdc - 3,8Vdc bukan 5Vdc.
  • SDI (required) - Serial Data Input, sebagai Input jika MCU ingin memberikan command atau data yang akan dikirimkan melalui RFM12B/BP.
  • SDO (required) - Serial Data Output, sebagai Output jika RFM12B/BP akan memberikan data ke MCU.
  • SCK (required) - Serial Clock pin sinyal sinkronisasi pada komunikasi data yang diberikan oleh MCU ke RFM12B/BP.
  • nSEL (required) - Chip Select (rendah aktif). Pin ini harus diberi logika 0 jika RFM12B/BP ingin diakses.
  • FSK/DATA/nFFS (optional) - jika tidak digunakan harus diberikan resistor pullup.

Sumber tegangan RFM12B/BP atau pin VDD dapat dibuat menggunakan regulator 3,3 Volt menggunakan IC 78L33, TLV2217-33, LM3940, Zener 3Volt, dsb. Saya menggunakan Zener 3Volt yang pasang seperti gambar disamping. Jangan lupa selalu mengukur tegangan agar tidak merusak RFM12B/BP ataupun MCU.

Saya menggunakan RFM12BP dan saat pertama kali Coding, antena RFM12BP tidak saya pasang tetapi agar komunikasi terjadi, pemancar dan penerima tidak boleh lebih dari 2 meter, terhalang sesuatu, atau didaerah banyak sinyal (noise).
Dan juga saya merancang dengan PCB matriks (PCB lubang IC) belum menggunakan PCB yang bagus tetapi komunikasi lancar dan tidak terjadi error data sedikitpun. Sehingga anda dapat menguji coba juga dengan PCB matriks sebelum menggunakan PCB mahal.

Pada perancangan Hardware RFM12B/BP, lakukan hal berikut :
  • Tempatkan RFM12B/BP sedekat mungkin dengan MCU agar komunikasi SPI tidak mengalami drop tegangan (data error).
  • Program MCU agar pin SDI, SCK, SDO, dan nSEL berlogika 1 semua, pada RFM12B/BP ukur tegangan pada setiap pin tersebut dan tidak boleh lebih dari 4,5 Vdc.
  • Jika anda merancang PCB selalu siapkan LED indikator yang menunjukkan RFM12B/BP mengirim atau menerima data.
Selamat mencoba ;)

RFM12BP : Pengenalan RFM12B

.
Silahkan baca + download :
  1. Data Sheet RFM12BP.
  2. Blog membahas RFM12B.
  3. Tutorial memprogram RFM12B (bisa juga RFM12BP).
  4. Coding RFM12B dalam Bascom.
  5. Aplikasi konfigurasi RFM12B.
Link-link internet yang saya berikan diatas adalah semua referensi yang saya gunakan (kecuali 4, 5 tapi yang paling membantu no 3).

Aplikasi nirkabel (wireless) merupakan salah satu hal yang wajib dikuasai saat ini, akan tetapi harga modul wireless yang tinggi menyebabkan kurangnya minat untuk menggunakannya sehingga kembali pada komunikasi yang mengacu pada wiring (pengkabelan).

Modul tranciever RFM12B atau RFM12BP merupakan salah satu solusi untuk pengembangan aplikasi wireless dengan sistem embedded seperti mikrokontroller karena arganya yang terjangkau, fitur-fitur yang menarik, dan kelebihan-kelebihan yang dimilikinya. RFM12B dan RFM12BP merupakan modul yang sebenarnya sama tetapi RFM12BP memiliki rangkaian tambahan amplifier dengan output mencapai 500mW.


Pengenalan RFM12BP

Modul RFM12BP memiliki 4 buah frekuensi yang tesedia di pasaran yaitu 315MHz, 434MHz, 868MHz, dan 915MHz (frekuensi 315MHz sudah jarang tersedia). Untuk membedakan frekuensi setiap modul cukup dengan melihat pada PCB modul, yaitu posisi strip yang ditandai seperti ditunjukkan gambar dibawah ini.

Nilai frekuensi yang ditunjukkan tersebut adalah frekuensi tengahnya sedangkan frekuensi transmisi data akan anda definisikan sendiri secara program sesuai keinginan anda tetapi mengacu pada frekuensi tengah tersebut. Inilah salah satu kelebihan dari RFM12B yaitu pengaturan frekuensi transimi data secara program.

Perhatikan datasheet RFM12BP halaman 4 dengan penggunaan kristal 10MHz :

  • frekuensi 433 MHz band 2,5kHz step dgn min=430,24 MHz dan max = 439,75MHz.
  • frekuensi 868 MHz band 5kHz step dgn min=860,48 MHz dan max = 879,51MHz.
  • frekuensi 915 MHz band 7,5kHz step dgn min=900,72 MHz dan max = 929,27MHz.
Saya agak bingung karena pada datasheet frekuensinya tertulis 433MHz tetapi pada modulnya 434MHz tetapi karena saya menggunakan 915MHz jadi tidak begitu dipermasalahkan.

Jika anda menggunakan modul RFM12BP dgn 915MHz band bukan berarti komunikasinya harus dengan frekuensi itu tetapi bisa pada range minimum hingga maksimum.

Misalkan anda merancang mengontrol perangkat TV, Lampu, Radio, Garasi, Pintu, Jendela, dsb, dengan menggunakan 1 remote kontrol tidak dengan unique address protokol (pengalamatan perangkat yang berbeda) tetapi menggunakan metode perbedaan frekuensi sehingga didapatkan TV=903MHz, Lampu=910MHz, Radio=916MHz, Garasi=919MHz, Pintu=920MHz, Jendela=924MHz, dst.
Apabila metode unique address digabung dengan perbedaan frekuensi bisa anda bayangkan seberapa banyak perangkat yang anda kendalikan hanya dengan sebuah remote kontrol.

Sabtu, 19 Desember 2009

IC Digital Project : Up/Down Counter

.
DataSheet IC 74HC192, IC 74HC193, dan IC 74LS47.

Perancangan alat ini, bisa menggunakan Mikrokontroller maupun IC digital.
Kali ini akan saya bahas Up Down Counter dgn menggunakan IC digital 74HC192 tampilan berupa Seven Segmen menggunakan IC 74LS47.

Coba bandingkan pada data sheet antara 74HC192 dgn 74HC193, yang saya buat dulu menggunakan IC 74HC193. Simulasi tampilan Seven segmen dengan data BCD silahkan lihat dilink ini (tampilan 0-9 sesuai dengan IC 74LS47).

Sebelum memulai sebaiknya baca dulu posting berikut:
* Display : 7-Segmen dan 16-Segmen
* IC Digital : 74LS47 BCD to 7-Segmen
* IC Digital : 74HC192 Up/Down Counter

7-Segmen yang digunakan adalah Single 7-Segmen Common Anode:


Schematic untuk Up/Down Counter :

Met Mencoba ;)

Minggu, 23 Agustus 2009

Komunikasi USART : TTL - RS232

.
Beberapa aplikasi atau sistem yang akan dibuat mungkin membutuhkan suatu sistem monitoring, pengendalian, penyimpanan data, pembuatan database, metode, atau hal-hal lain yang lebih kompleks dan mikrokontroller tidak dapat atau tidak mampu untuk menangani hal tersebut.
Bagaimana menangani hal ini ? Tentu saja dengan komputer.

Untuk meng-komunikasikan komputer dengan mikrokontroler adalah dengan interface (antar muka) antara komputer dengan mikro. Beberapa interface yang biasa digunakan antara lain melalui port serial (port COM) , port paralel (LPT), dan port USB pada komputer.
Saya hanya akan membahas port serial komputer saja (Port COM).

Level Comverter Port COM
Port serial COM pada komputer menggunakan level tegangan RS232 yaitu saat berlogika 0 nilai tegangannya antara +3 hingga +25 volt dan saat berlogika 1 tegangannya antara -3 hingga -25 volt sedangkan pada port mikrokontroler menggunakan level TTL yaitu logika 0 bernilai 0 volt (pendekatan) dan saat logika 1 bernilai 5 volt (pendekatan).


Perbedaan level tegangan ini menyebabkan dibutuhkannya level konverter agar tegangan antar perangkat yang berkomunikasi sama, sehingga komunikasi dapat dilakukan dan tidak terjadi data error.
Konverter RS232 - TTL digunakan untuk menyesuaikan level tegangan port COM komputer dengan port UART pada mikrokontroler. Ada beberapa rangkaian yang bisa digunakan sebagai konverter RS232 -TTL antara lain :
  • Menggunakan IC konverter RS232 - TTL seperti MAX232, ICL232, dsb. Penggunaan IC ini disarankan jika komunikasi yang dilakukan untuk jarak cukup jauh.
  • Menggunakan rangkaian transistor. Sebaiknya kabel tidak lebih panjang dari 1 meter.
  • Menggunakan IC gerbang Logika. Sebaiknya kabel tidak lebih panjang dari 1 meter.
Link-linknya:
- freecircuitdiagram.com
- www.scienceprog.com
- benybee.wordpress.com

Menggunakan IC konverter.


Menggunakan Transistor.


Menggunakan IC Gerbang logika.


Beberapa hal penting lainnya pada komunikasi UART dengan RS232 menggunakan Port COM komputer yaitu :
  • RS232 HandShaking dengan RTS, CTS, dan DTR.
  • Kecepatan transfer data (Baud Rate) pada komunikasi mempengaruhi panjang kabel.
  • Nilai kapasitansi antar kabel yang mempengaruhi Noise saat transfer data dan mempengaruhi panjang kabel yang akan digunakan.
Link bacaan :
- www.radio-electronics.com
- www.lammertbies.nl

Jumat, 07 Agustus 2009

Display : 7 Segmen dan 16 Segmen

.
Display selain menggunakan LCD juga terdapat display jenis lain seperti 7 segmen, 14 segmen, 16 segmen, dan dot matriks, tatapi saya hanya akan membahas seven segmen
Beberapa kelebihannya antar lain :
  • Harganya relatif murah.
  • Tampilan lebih terang dan jelas sehingga bagus sebagai indikator pada industri
  • Lebih tahan lama jika terus menerus diaktifkan.
Silahkan lihat link-link ini :
16 Segmen : Konfigurasi segmen
7 Segmen : Common anoda dan common catode
Display-display lainnya.

Seven Segmen
Seven segmen terdiri dari 7 buah Segmen LED + 1 Dot dan disusun sedemikian rupa sehingga menjadi Display seven segmen yang dapat menampilkan angka dan huruf-huruf tertentu.
Ada 2 konfigurasi seven segmen pada umumnya yaitu common anode (anoda bersama) dan common catode (katoda bersama). Gambar disamping menunjukkan konfigurasi tersebut.


Konfigurasi common anode :
  • Kaki anoda dihubungkan ke VCC.
  • Kaki tiap-tiap segmen ke-driver segmen.
  • Kondisi awal pin driver berlogika 1 agar semua segmen tidak menyala.
  • Segmen dinyalakan dengan memberikan logika 0 pada pin segmen.
Konfigurasi common catode :
  • Kaki katoda dihubungkan ke GND.
  • Kaki tiap-tiap segmen ke-driver segmen.
  • Kondisi awal pin driver berlogika 0 agar semua segmen tidak menyala.
  • Segmen dinyalakan dengan memberikan logika 1 pada pin segmen.
Driver seven segmen bisa berupa IC 7447, IC 7448, IC Latch 74HC573, ULN2803, mikrokontroller, dll. Setiap penggunaan driver tersebut masing-masing memiliki kelebihan dan kekurangan, antara lain:
  • Penggunaan IC7448 atau IC7447 yaitu decoder BCD ke seven segmen bagus digunakan untuk tampilan seven segmen 4 digit karena hanya akan menggunakan 1 buah port mikrokontroller saja akan tetapi tampilan hanya berupa angka dan tidak dapat tampilan lainnya.
  • Penggunaan mikrokontroller bagus untuk sistem scanning seven segmen hingga 8 digit atau 24 digit dengan tampilan berupa angka atau karakter-karakter tertentu dan sangat fleksibel selain itu rangkaian menjadi lebih sederhana karena hanya membutuhkan resistor dan transistor saja. Tetapi karena menggunakan sistem scanning maka untuk program yang panjang dan apabila pada program tersebut terdapat penggunaan delay yang cukup lama maka seven segmen akan mati selama delay tersebut karena Seven segmen tidak discanning.
  • Penggunaan IC Latch 74HC573 atau IC latch lainnya bagus untuk sistem scanning dengan tampilan berupa angka atau karakter-karakter tertentu dan sangat fleksibel dengan jumlah digit yang banyak (misal 8 digit, 16 digit, 24 digit, atau lebih). Karena menggabungkan sistem scanning dan Latch maka untuk program yang panjang atau terdapat delay sekalipun tidak akan berpengaruh pada tampilan seven segmennya, akan tetapi karena menggunakan IC latch tambahan yang memperbesar rangkaian keseluruhan.
  • Penggunaan IC ULN2803 sama seperti pada penggunaan mikrokontroller dengan sistem scanning akan tetapi arus dan tegangannya bisa lebih besar untuk mengendalikan seven segmen yang membutuhkan arus atau tegangan besar.
Scanning dengan Uc
Jika anda merancang display seven segmen dengan menggunakan sistem scanning ada beberapa hal yang harus diperhatikan antara lain :
  • Konfigurasi menggunakan common anode yang terhubung dengan VCC untuk memperoleh arus dan tegangan dari power supply agar tampilan lebih terang. Jika menggunakan konfigurasi common catode maka tegangan dan arus dari pin mikrokontroler sehingga tampilan lebih redup.
  • Setiap pin segmen terdapat resistor dengan nilai tertentu yaitu saat cahaya segmen cukup terang, biasanya 330 ohm.
  • Scanning setiap segmen jangan terlalu cepat karena tampilan akan redup selain itu tampilan akan tumpang tindih, juga jangan terlalu lambat karena segmen akan berkedip atau terlihat satu persatu.
  • Konfigurasi pin berurutan antara pin mikro dengan pin segmen dari LSB ke MSB (port 0 mikro ke port 7 mikro) yaitu A, B, C, D, E, F, G, DOT.
Untuk coding akan dibahas pada Scanning 8 Digit Seven Segmen
Berikut schematik display 8 digit Seven segmen.

Jumat, 10 Juli 2009

LCD karakter

.
Salah satu output berupa tampilan yang sering digunakan adalah LCD karakter, ada yang 16x2, 20x2, 16x4, 20x4, dsb. Menggunakan display tampilan LCD karakter lebih mudah dibandingkan dengan tampilan berupa Seven Segment atau Character Segment karena pada LCD telah ada kontroller yang akan mengatur tampilan-tampilan pada LCD tersebut sedangkan pada Segment harus menggunakan sistem scanning, atau latch, atau membuat kontroler sendiri.
Untuk pemrograman LCD lebih rumit dibanding pemrograman Segment, akan tetapi telah banyak library ataupun file -file cara memprogram LCD sehingga tidak mengalami kesulitan.

Saya akan membahas perangkat keras LCD karakter 16x2.


Gambar berikut adalah perangkat keras LCD 16x2. Ada 2 tipe LCD yang baru saya lihat seperti gambar disamping yaitu LCD dengan backlight biru dengan tulisan putih dan LCD backlight kuning dengan tulisan hitam. Saya lebih suka warna putih dengan backlight biru karena tampilan menarik dan tulisan terlihat jelas dari jarak cukup jauh dibanding dengan hitam backlight kuning.

Untuk mode penggunaan LCD karakter ada 2 konfigurasi yaitu mode komunikasi 8 bit dan mode komunikasi 4 bit.


Rangkaian schematiknya seperti pada gambar. Pada mode komunikasi 4 bit D0 - D3 tidak digunakan hanya D4 - D7 saja.

Dari segi fleksibilitas dan kesederhanaan rangkaiaan, mode 4 bit lebih baik di banding mode 8 bit karena mode 4 bit hanya membutuhkan 7 pin (1 port mikro) dibanding mode 8 bit yang membutuhkan minimal 10 pin (2 port mikro).

Oleh sebab itu selanjutnya hanya akan saya bahas penggunaan mode 4 bit yang telah ada librarynya pada CodeVisionAVR.

Konfigurasi port LCD untuk rangkaian schematiknya dan pada CodeWizzardAVR seperti pada gambar disamping. Tampak bahwa pin R/W (RD) terhubung pada bit 1 pada port mikro yang sedikit berbeda dengan gambar schematiknya diatas.

Jika menggunakan CoViAVR maka sebaiknya mengikuti konfigurasi seperti gambar tersebut.

Coding untuk LCD akan saya bahas post Tips n Trik Coding LCD karakter.

ini link salah satu project LCD yang cukup menarik :
http://www.rev-ed.co.uk/docs/axe033.pdf

LCD pada CoViAVR
Coba anda program mikrokontroller AVR dengan CoViAVR menggunakan LCD kemudian tambahkan sebuah LED. Pada main Program dengan delay 1 detik dan setiap detik LED kedap-kedip dan tampilan LCD berubah setiap detik itu juga (terserah menampilkan apa), kemudian cabut LCD dari port modul AVR perhatikan yang terjadi.
(Sorry tidak ditambahkan gambar codingnya.... ;) )

LED yang seharusnya setiap detik kedap-kedip seperti saat LCD terpasang, akan berhenti kedap-kedip ketika LCD dilepas seolah-olah program terhenti disuatu perintah. Hal ini karena pada saat mengakses LCD dengan menggunakan library lcd.h dalam library tersebut ada perintah yang menunggu balasan (indikator) dari kontroler LCD sehingga ketika tidak dibalas karena LCD tidak terpasang akan menyebabkan mikrokontroler selalu menuggu, dan hal ini menyebabkan program terhenti.

Sabtu, 04 Juli 2009

Keypad Matriks

.
Salah satu input yang sering digunakan adalah keypad. Salah satunya yaitu keypad matriks. Keypad ini tersedia banyak dipasaran dengan harga yang relatif terjangkau.
Keypad 4x3 tidak dibahas karena pada dasarnya sama dengan keypad 4x4.


Gambar diatas adalah gambar perangkat keras keypad dan rangkaian schematiknya. Pada gambar tersebut terdapat 3 jenis keypad matriks 4x4, antara lain :
  • Keypad Matriks 4x4 Push Button
  • Keypad Matriks 4x4 Flat
  • Keypad Matriks 4x4 dengan micro switch (buatan)kolom.

Ketiga keypad tersebut memiliki rangkaian dasar seperti pada gambar schematiknya. Dari gambar tersebut tampak bahwa sebenarnya keypad adalah saklar-saklar yang dirancang sedemikian rupa dengan konsep matriks sehingga dengan penekanan tombol tertentu akan menghubungkan kolom tertentu dengan baris tertentu.

Misal:
- Saat menekan tombol S2 berarti menghubungkan Kolom2 dengan Baris1
- Saat menekan tombol S6 berarti menghubungkan Kolom3 dengan Baris2
- Saat menekan tombol SC berarti menghubungkan Kolom4 dengan Baris3
- Saat menekan tombol S* berarti menghubungkan Kolom1 dengan Baris4
- dst

Dengan memahami konsep tersebut, anda dapat merancang keypad sendiri dengan menggunakan micro switch seperti pada gambar d atas, bahkan anda bisa merancang keyboard yang memiliki fungsi lebih banyak dengan menambah nilai matriks-nya misal keypad matriks 8x8.

Untuk aplikasi dengan mikrokontroler, Keypad 4x4 dapat dihubungkan dengan 1 buah port mikrokontroler menggunakan sistem scanning. Dan karena keypad berupa saklar yang menghubungkan pin-pin pada kaki mikro dengan tahanan 0 ohm maka harus ditambahkan resistor dengan nilai tertentu untuk mencegah kerusakan pada mirko tersebut, seperti pada gambar berikut :

Untuk Coding mengakses keypad dengan sistem scanning akan dibahas pada tutorial Keypad antar lain :

Kamis, 02 Juli 2009

Kabel ISP Kanda System STK200+/300

.
Untuk membuat kabel ISP Kanda System STK200+/300 yaitu kabel konektor interface antara programmer dengan komputer menggunakan port paralel, silahkan lihat link ini http://www.robotgames.net/atmel/Cables.htm. Pada link tersebut terdapat 2 konfigurasi.


Konfigurasi sederhana (Simplified).
Tidak digunakan IC Tri Sate Buffer sehingga rangkaian jadi sederhana, akan tetapi saat menguji program kabel ini harus di lepaskan dari board programmer dan saat akan memporgram chip anda harus memasang kembali.

Hal ini karena PORTB mikro terhubung langsung dengan port paralel komputer (LPT) sehingga logika pada PORTB mikro terpengaruh oleh logika pada port paralel.
Salah satu solusinya yaitu anda menggunakan PORTA, PORTC, dan PORTD terlebih dahulu dan PORTB tidak digunakan sehingga tidak perlu dilepas pasang, saat memprogram dan saat menguji program.

Konfigurasi Komplit (Buffered)
Pada konfigurasi ini digunakan IC Tri State Buffer sebagai penyangga data. IC 74HC244 atau 74HC125 akan menghubungkan komunikasi data antara komputer (Port LPT) dengan mikrokontroler saat proses pemrograman chip dilakukan dan akan mengisolasi hubungan antara port LPT dengan PORTB mikrokontroler saat selesai memprogram chip.

Dengan adanya IC 74HC244, pengujian program pada PORTB dapat dilakukan secara langsung tanpa perlu khawatir logika Port LPT akan mempengaruhi logika PORTB mikro.

Membuat Programmer AVR

.
Rangkaian dan Board programmer mikrokontroler ATmega8535 telah banyak terserdia dipasaran dan harganya "terjangkau", tetapi bagi anda yang ingin menguji kemampuan membuat programmer ATmega8535, saya memberikan tutorial ini sebagai referensi. Semoga bermanfaat.

Ini link yang cukup bagus, tapi masih banyak lagi diinternet.
http://www.serasidis.gr/circuits/avrprog/avrprog.htm
http://kartikmohta.com/wiki/Tech/ATmega16Programmer


Gambar diatas terdiri dari gambar rangkaian programmer secara keseluruhan, gambar kapasitor jenis MKM dan kapasitor tantalum, serta soket RJ11 (soket phone).
Soket untuk berkomunikasi dengan komputer melalui port COM saya gunakan soket RJ11 (soket telephone) karena kabel yang dibutuhkan hanya 3 dan soket ini lebih kecil ukurannya dibanding dengan DB9. tetapi jika mengalami kesulitan menemukan komponennya, maka ganti saja dengan DB9.

Untuk kapasitor MKM pada gambar rangkaian usahakan menggunakan kapasitor jenis tantalum 100 nF jika tidak ada komponen ini gunakan MKM yang biasa saja.
Perhatikan rangkaian pada kaki VCC, AVCC, dan AREF mikro, setiap kaki terdapat kapasitor MKM dan kapasitor ini dipasang sedekat mungkin dengan kaki-kaki tersebut untuk menjaga kestabilan tegangan pada kaki-kaki tersebut.

Rangkaian konverter TTL - RS232 yang digunakan adalah rangkaian transistor bukan dengan IC 232 (misal MAX232, ICL232, dll) karena murah dan sederhana, akan tetapi dengan menggunakan rangkaian ini maka komunikasi serial dengan komputer tidak dapat jauh-jauh agar komunikasi data tetap valid (kira-kira 1-1,5 meter saja).

XTAL mikro dapat diganti hingga 16MHz tergantung aplikasi yang anda gunakan. Kristal terbesar yang pernah saya gunakan adalah 10MHz.

Selamat mencoba n berhasil ya... ya... ya...

Topik yang Populer